Інженерія фантастики . Конструюємо hard Sf.
3. «Химера»: активне маскування
---
Автор вихідної концепції системи «Химера»: Володимир Кухаренко, «Характерники». https://booknet.ua/book/xarakterniki-pochatok-chastina-1-b456132
Інженерний розбір і hard-SF реконструкція: Максим Тютюнников.
У фантастиці активне маскування часто зводиться до простої ідеї: машина вмикає систему — і зникає.
Для hard SF це не дуже цікаво.
Якщо бойова машина перебуває в атмосфері, рухається, гріється, створює вихлоп, турбулентність, шум, відбиває світло і радіохвилі, то «прибрати сигнатуру» одразу в усіх діапазонах майже неможливо.
Але є інша задача.
Зробити так, щоб противник бачив не чітку бойову машину з точними координатами, а велику нестабільну область, усередині якої важко визначити контур, центр, орієнтацію, тип цілі й точку для наведення.
Саме так я б визначив hard-SF версію системи «Химера»:
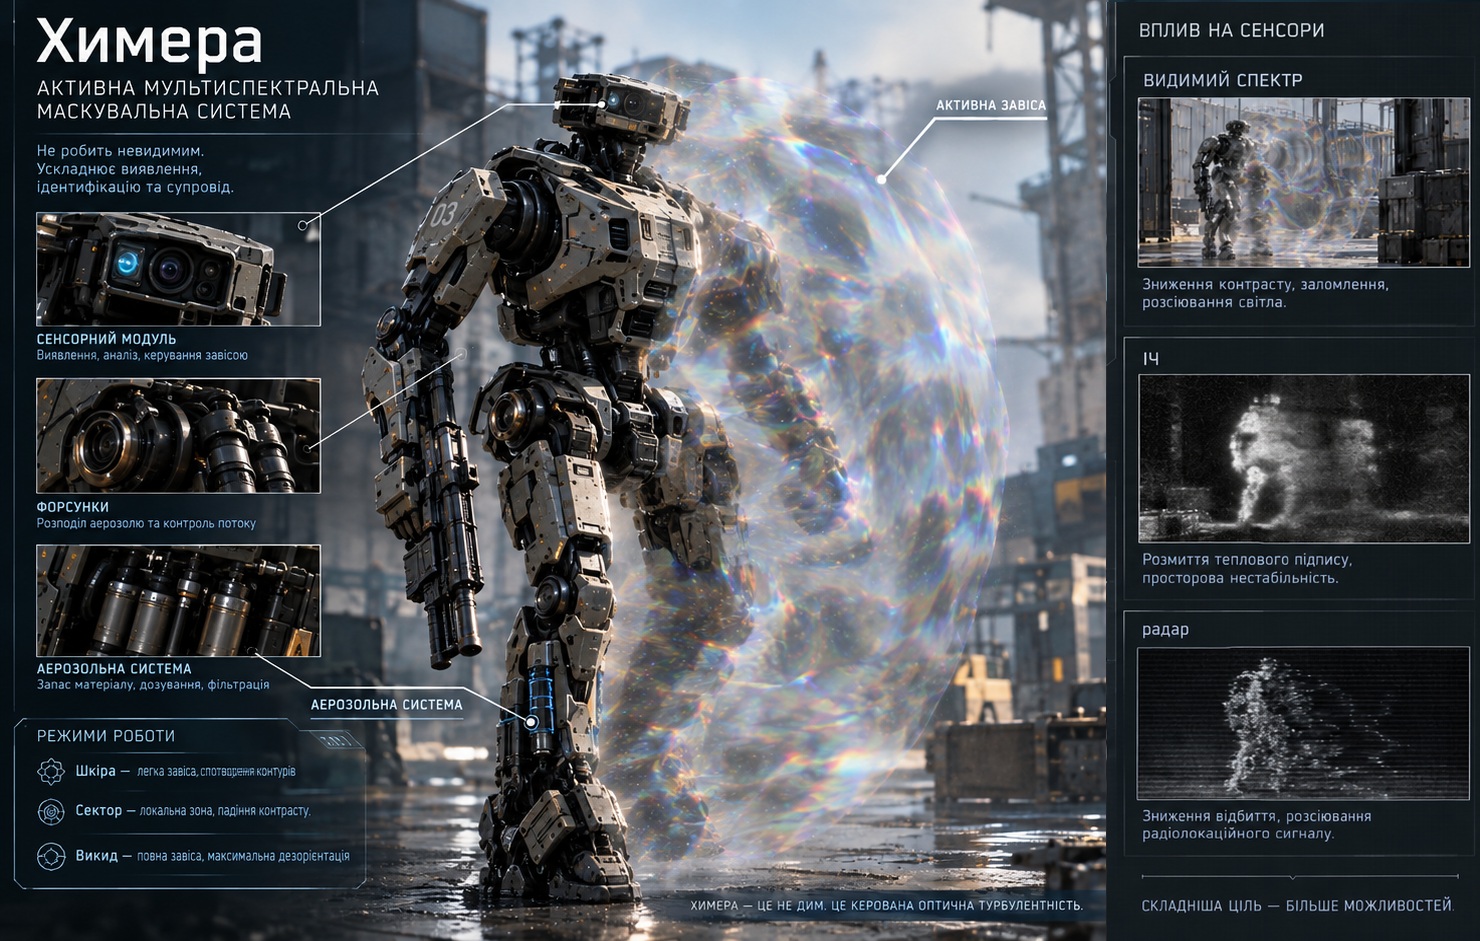
«Химера» — активна мультиспектральна система маскування, яка створює навколо або перед бойовою машиною керовану оптично активну аерозольну область. У видимому діапазоні вона не обов’язково виглядає як дим: частинки розсіюють і частково поглинають світло, а неоднорідності середовища змінюють проходження променів, через що падає контраст, плавають краї й викривляється фон. У тепловому та частково радіолокаційному діапазонах інші компоненти суміші розмазують або зміщують сигнатуру. Її задача — не приховати факт присутності машини, а збільшити просторову й класифікаційну невизначеність для сенсорів противника та зривати стабільний трек.
Це важлива різниця.
Якщо противник бачить: «У цьому квадраті щось є», «Химера» вже не приховала присутність.
Але якщо замість координати з похибкою 10 сантиметрів система наведення отримує рухому область 2×3 метри, постійно змінюваний центр сигнатури й суперечливі дані від різних сенсорів — це вже може бути достатньо, щоб зірвати автоматичний постріл або змусити систему перехоплення повторно захоплювати ціль.
Саме тут технологія стає цікавою.
Базовий носій
Щоб не рахувати абстрактну «машину будь-якого розміру», візьмемо умовного гуманоїдного бойового робота.
Гуманоїдна форма не дуже оптимальна для бойового робота, але як зручний масштаб взяти можна.
Орієнтовні параметри:
- висота — близько 2 м;
- маса — 350–500 кг;
- ширина корпусу — 0,7–0,9 м;
- нормальна швидкість руху — 1–2 м/с;
- короткий ривок — 4–5 м/с;
- потужність силової установки під час активного руху — десятки кіловат;
- тепловиділення під навантаженням — одиниці або десятки кіловат залежно від режиму.
Для розрахунків нижче візьмемо умовну машину масою 400 кг.
Саму «Химеру» можна масштабувати й на інший носій — колісну платформу, бойову турель, транспортер або важчого робота. Зміняться розміри завіси, запас аерозолю та енергетика, але принцип залишиться тим самим.
Режими «Химери»
Система не повинна працювати однаково весь час.
Навпаки, її сила саме в тому, що геометрія й оптичні властивості активної області змінюються залежно від задачі.
Режим 1. «Шкіра»
Найтонший і найдешевший режим.
Частинки утримуються дуже близько до корпусу — приблизно в межах 10–40 см. Їхня концентрація невелика: завдання не закрити машину непрозорою хмарою, а знизити локальний контраст і зробити край корпуса нестабільним.
Для спостерігача машина все ще видима. Але її силует ніби дивиться крізь шар гарячого повітря: прямі лінії трохи ламаються, дрібні деталі зникають, межа корпуса плаває від кадру до кадру.
Тут електричне поле найкраще впливає на заряджені частинки, а витрати матеріалу мінімальні.
Переваги:
- малий запас аерозолю;
- відносно легке керування;
- менша чутливість до вітру;
- низька помітність самої роботи системи;
- можна довше підтримувати режим.
Недолік очевидний: геометрія аномалії майже повторює геометрію самої машини.
Противник може не бачити чіткого корпусу, але приблизне положення й розміри цілі йому відомі.
Це режим зниження якості класифікації й точності контуру, а не приховування координат.
Режим 2. «Сектор»
Основний бойовий режим.
Система визначає напрямок найбільш небезпечних сенсорів і створює активну область не навколо всього робота, а між ним і противником.
Умовно:
робот → оптично активна зона → ворожий сенсор
Типова геометрія для нашого 2-метрового робота:
- ширина — 2–3 м;
- висота — 2–3 м;
- товщина активної зони — 0,3–0,8 м;
- відстань від корпусу — 0,5–1,5 м.
У visible це не обов’язково сіра завіса. За нормальної концентрації фон крізь неї видно, але він мерехтить, локально втрачає контраст і трохи зміщується. Край машини то зникає в цьому спотворенні, то з’являється в іншому місці.
У тепловому каналі система намагається не «сховати тепло», а розмазати гарячі зони по більшій області. У радарному — створити складнішу й менш стабільну картину відбиття.
Це різко зменшує витрату матеріалу порівняно з круговим коконом.
І, що важливіше, не засліплює власні сенсори в усіх напрямках.
Режим 3. «Імпульс»
Короткочасний форсований режим.
Тривалість — умовно 3–15 секунд.
Застосування:
- вихід із укриття;
- перетин відкритої ділянки;
- зміна позиції;
- момент після виявлення лазерного або радарного супроводу;
- зрив автоматичного захоплення перед пострілом противника.
У цьому режимі система швидко підвищує концентрацію частинок і навмисно збільшує просторові флуктуації.
#418 в Фантастика
#126 в Наукова фантастика
Відредаговано: 19.09.2026
Рекомендації книг, Промокоди і Знижки
Підпишись на канал Букнет в Телеграмі і слідкуй за повідомленнями